动手练一练 1:使用自适应网格对扳手进行静态分析
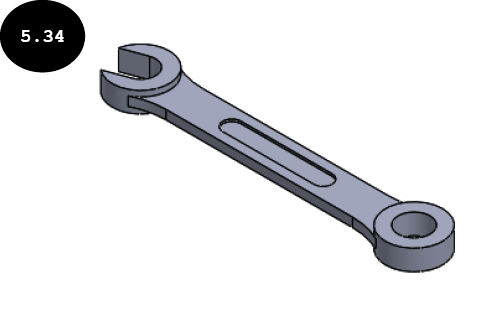
对图 5.34 所示的扳手执行三个不同的静态算例——第一个不使用自适应网格划分,第二个使用 H 自适应网格划分,第三个使用 P 自适应网格划分,并比较每个算例的结果。
项目描述
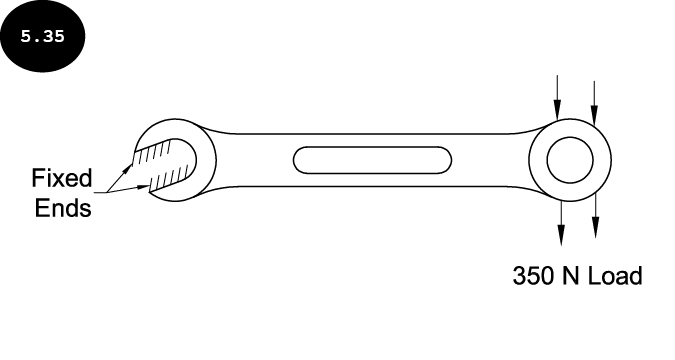
扳手由于螺母的紧固连接而在一端固定,350 牛顿的载荷施加在另一端,这发生在拧紧螺母时,参见图 5.35。扳手由合金钢(SS)材料制成。
项目摘要
在本案例研究中,您将运行三个不同的静态算例。在第一个静态算例中,您将使用默认曲率网格运行分析。在第二个和第三个静态算例中,您将分别使用 H 自适应网格划分和 P 自适应网格划分运行分析。完成所有静态算例后,您将比较所有算例的位移结果。将单位系统指定为 SI(MKS),位移单位为 mm,应力单位为 N/mm^2(MPa)。

总结
本章讨论了不同的自适应网格方法:H 自适应和 P 自适应网格方法、两种方法之间的区别,以及使用它们设置分析的方法。还通过案例研究解释了如何使用这两种网格方法运行分析,此外还介绍了定义自适应收敛图表以及比较这两种自适应方法结果的差异。
问题
完成以下句子:
- SOLIDWORKS Simulation 提供两种自适应网格方法:____ 和 ____。
- ____ 网格方法用于在识别出高应力的区域自动细化网格,并在每次迭代中使用更小的单元尺寸执行多次迭代,直到达到指定的精度水平。
- 在 H 自适应网格方法中,目标精度定义了每次迭代中 ____ 能的变化。
- 在 H 自适应网格方法中,如果目标精度设置为 96%,则两次迭代之间的应变能差异应小于 ____ 百分比。
- 在 H 自适应网格方法中,您最多可以定义 ____ 次迭代。
- ____ 网格方法用于在每次迭代中改变单元的多项式阶次,其中在模型的高应力区域达到指定的精度。
- 在 P 自适应网格方法中,您最多可以定义 ____ 次迭代。
- 在 P 自适应网格方法中,您最多可以指定 ____ 阶单元。
- ____ 工具用于定义算例的自适应收敛图表。