使用增量方法进行非线性分析
除了定义迭代方法(牛顿-拉夫森(NR)法或修正牛顿-拉夫森(MNR)法)之外,你还需要定义增量控制方法:力、位移或弧长,以收敛最终解。接下来讨论不同的增量控制方法。
力增量控制方法
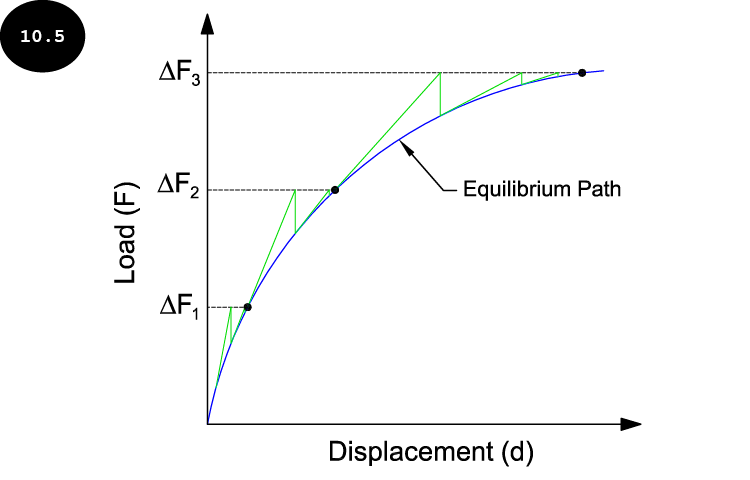
在力控制方法中,力/载荷用作规定变量,并在不同的增量步中逐渐增加以找到平衡路径,见图 10.5。在此图中,载荷以不同的增量步施加,并通过使用牛顿-拉夫森法在每个增量载荷步中满足平衡条件。
位移增量控制方法
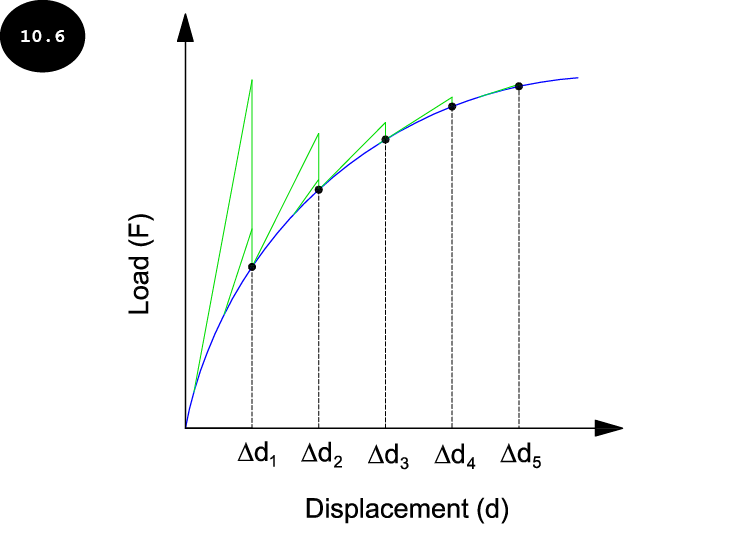
在位移控制方法中,位移用作规定变量,并在不同的增量步中逐渐增加以找到平衡路径,见图 10.6。在此方法中,施加载荷不直接增加,而是用作乘数来计算作为结构响应的载荷。
弧长增量控制方法
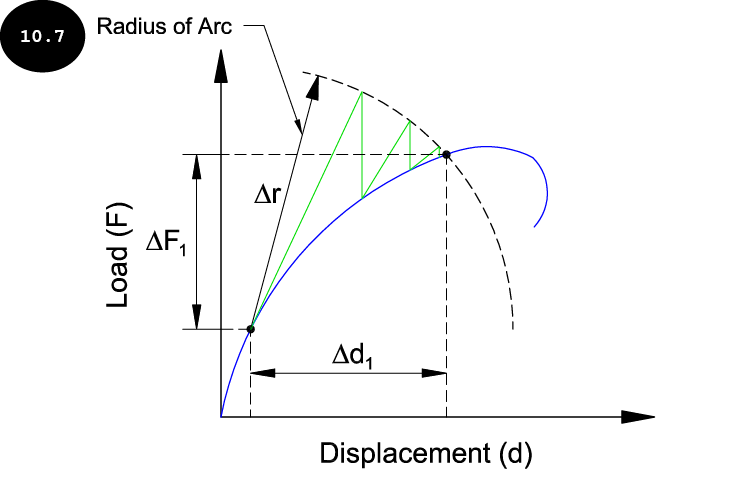
当平衡路径的斜率从一个平衡状态到另一个平衡状态发生较大变化,并且力和位移控制方法无法收敛平衡解时,弧长增量控制方法是解决非线性问题的非常强大的方法,见图 10.7。在弧长控制方法中,增量步由载荷和位移增量的组合控制,其指定长度称为弧长。此外,增量步由弧的半径以及路径与弧半径之间的交点定义,见图 10.7。